斜率优化总结
前言 本文宗旨解释一下斜率优化本质问题,而不是表面上的讲解一个模板,本文可以作为一个较为权威的资料参考学习,但不建议直接使用本材料第一次学习斜率优化,这样只是知识的灌输,而没有思考。 前置知识 1. …
前言
本文宗旨解释一下斜率优化本质问题,而不是表面上的讲解一个模板,本文可以作为一个较为权威的资料参考学习,但不建议直接使用本材料第一次学习斜率优化,这样只是知识的灌输,而没有思考。
前置知识
- DP
- 平面直角坐标系
- 直线解析式
- 凸包
递增指的是,对于一个序列任 有: ;同理定义递减 。
在本文中,凸多边形是指所有内角大小都在 范围内的简单多边形。
下凸壳就是对于按照x轴排序的的点,前一个点和后一个点的直线斜率从 单调递增。
上凸壳就是对于按照x轴排序的的点,前一个点和后一个点的直线斜率从 单调递增。
一条直线对于 轴的截距指的是其常数项的大小(可能为负) 。
正文
斜率优化适用范围
斜率优化dp,这个dp自然需要转移方程,将这个dp转移方程化为一个多项式形式,那么只有满足这样的多项式转移方程才能适用斜率优化:
或者
这里我们先看 的情况。这个式子在求解 这个状态的答案,而 相当于在能对 贡献的状态中进行枚举,对于其中 三个函数,分别只与其自变量相关,即只与 相关,并且已知 ,这时找到一个 使其和最小即可转移。
这个程序的时间复杂度容易分析 ,其中n并不一定是所有的状态数,由于dp本质是DAG,那么我们对于这个包含最终答案的联通块进行拓扑排序,形成一个求解顺序,n就是最少可以求解的状态数量。
对于这个式子考虑对于每一次求解进行优化,期望可以得到 的世间复杂度,那么总体时间复杂度就会减小很多,极其接近于 的时间复杂度。
考虑可以对这个式子进行移项:
这个式子的每一组取值就是关于这个状态的一种转移方式,所以我们舍去 来看,但是这样看着麻烦,重新定义一下 写成这样:
发现这个式子可以看成一个直线解析式,其中已知了斜率 ,并且 一起作为了这条直线和y轴的截距,而不是只是 ,而且由于这个dp式子要有意义,也就是要是一个真实存在的一个转移,那么 和 必须是一个存在的值才行,考虑在考查每一个 的时候,就已知了 和 ,把 看做一个点,相当于这条直线过了这个点,即可解出 ,要使得 尽量小,而 在求解这个状态中始终不变,那么要使这个直线和y轴的截距就要尽量小。那么这条这时问题就变成,找到一个点,使得这条直线截距(这里的)最小。
举个例子,对于下图这些点,随机取几个斜率范围在 ,并且求解到最小值,能取到的点像这样:
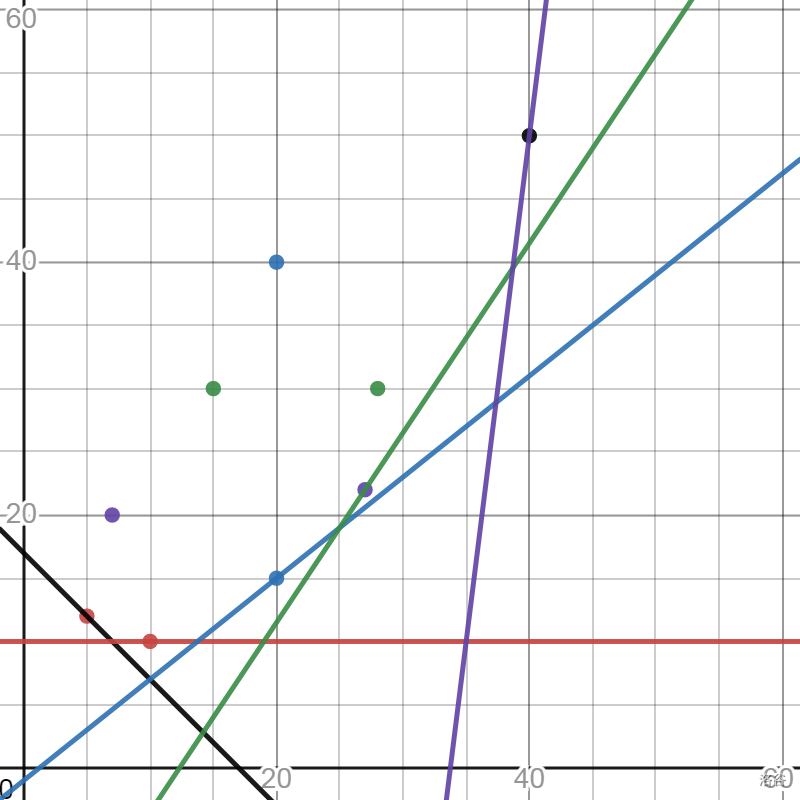
实际上维护的就是一个下凸壳,显然其他的点都是没用的,下图是要维护的点集:
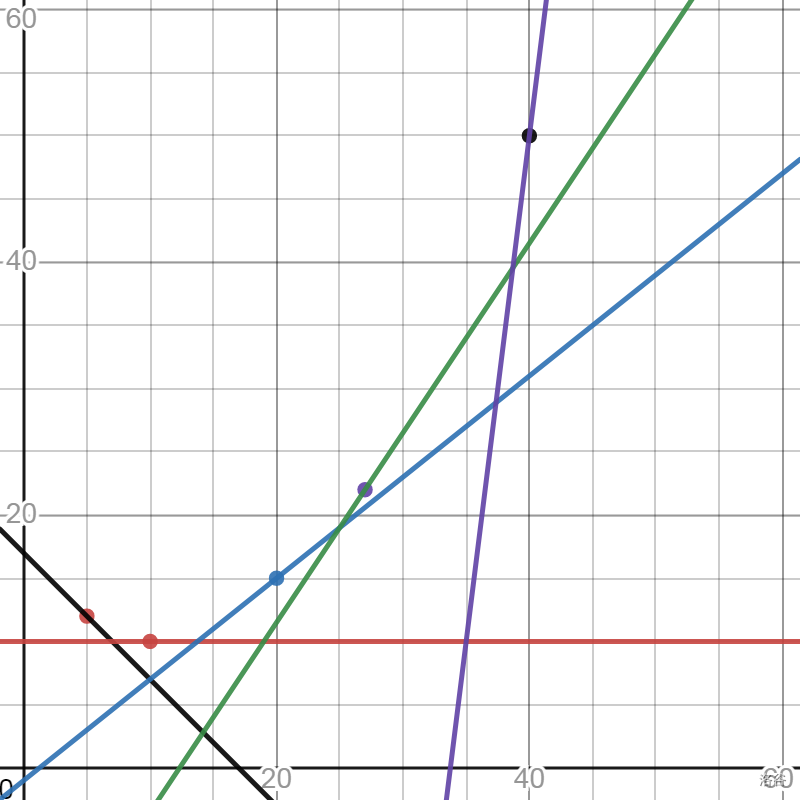
同理如果是 则是维护上凸壳。
特殊斜率优化
大多数情况中我们都是在顺序求解 ,对于解集也是顺序插入每一个 ,而不是在一个DAG中使用拓扑排序顺序求解。
和 均有单调性 / 线性数据结构维护
队列情况:
| 斜率递增 | 斜率递减 | |
|---|---|---|
| X递增 | min/维护下凸壳 | max/维护上凸壳 |
| X递减 | max/维护上凸壳 | min/维护下凸壳 |
这些情况下都可以使用单调队列维护。以斜率递增并且 递增的情况来说。
对于每次放入一个点到点集的时候,将其放入对头,但是这样可能破坏下凸壳性质,所以要一直从对头弹出点,直到符合下凸壳性质,显然这些弹出的点以后永远不会成为更优解;
例如下图,加入了橙色点,橙点和紫点的直线斜率小于黑点和紫点的直线斜,显然黑点破坏了下凸壳性质,那么弹出黑点,显然这样可以使以后求解更优。
在求解取点的时候我们从队尾不断弹出点,直到队尾两个点的斜率大于当前直线,由于斜率递增,显然这些点以后永远不能成为更优解,这时队尾的点就是最优解。
栈的情况:
| 斜率递增 | 斜率递减 | |
|---|---|---|
| X递增 | max/维护下凸壳 | min/维护上凸壳 |
| X递减 | min/维护上凸壳 | max/维护下凸壳 |
这种时候处理和队列处理相似,对于加入新点,不断弹出栈顶的点使得其符合上凸壳性质,由于斜率递增,那么这些弹出的点永远不会成为更优解;对于求解取点,我们在栈顶不断弹出点使得栈顶两个点的斜率大于当前直线斜率,由于斜率递增,那么这些弹出的点永远不会成为更优解,这时栈顶的点显然是最优解;
小结:由于 单调性的所以可以顺序将求出的点放入队列/栈中就可以维护一个按照 递增的点集;由于 单调性,那么我们可以弹出一些永远不会成为最优解的点,这样对于每个点最多入队/入栈和出队/出栈一次,故时间复杂度是 。
有单调性 / 线性数据结构维护
由于 有单调性我们还是能用线性数据结构存储,因为只会在一头插入不会在中间插入;但由于 没有单调性,那么我们就会面临在中间查找一个点的情况,又因为点集中斜率是单调递增的,并且具有连续存储的性质,我们可以二分查找一个点使得斜率最接近这条直线就是最优解。故时间复杂度是 。
其余情况
由于 没有单调性,那么我们就会面临在中间插入/删除点的情况,又要在中间查找一个点,那么不难想到使用平衡树进行维护点集。
多维斜率优化
行如这样的多维斜率优化可以考虑划归为一维的情况处理,化为行如这样的形式:
这个东西可以扩展到n维的斜率优化。
但是这样还是未免有些麻烦,但是对于一些特殊情况我们仍然又一些trick使得求解更简单,例如:
这时我们可以参考滚动数组的方法处理,每一层也就是每一个 求解后记录下来,下层求解使用上次记录的数即可,然后滚动记录覆盖。
附录
叉积判断斜率
由于需要斜率判断,对于两个 点的斜率。我们使用斜率公式计算 但是这样计算需要浮点数,非常有可能爆精度。我们可以换一种方式计算,实际上在正式应用中我们大多数时候是在计算两个斜率的大小关系,假设有 四个点,假设有个表达式(当然这个表达式可能为假) 那么则有 如果 同号的情况下则有 这样就可以避免精度问题,但是一定注意不等式符号变化问题。
上/下凸壳维护点集正确性证明
在前面的过程中,我们直观感受了在函数图像中能去到最优解的点是一个凸壳,但是缺乏严谨的证明。这里以下凸壳取最小做证明。
定义一个点 下凸壳在上方表示:对于这个点集按照 递增排序,第一个点是 最后一个点是 。对于这 点有, ,并且 在这个下凸壳中每两个相邻点的直线的上方。
我们发现在维护下凸壳时我们会弹出一些点,而这些点都是在这个下凸壳上方,证明:设 这个点我们找到在 轴上距离最近两个 和 并且 在 左侧,由于 在这个下凸壳上方所以 A 在直线 上方,并且在线段 上方,易证 。
那么进而我们可以发现在 ,在这条直线上方,所以一条求解时某条直线去到 点到 轴的截距会更大(在 上方显然截距更大) 。
并且可以发现用线性数据结构维护点集时,用斜率弹出的点都是在下凸壳上方的点。
小结:由于在下凸壳上方的点都会破坏下凸壳性质,剩下的点都是下凸壳点集的点,而下凸壳上方的点不会成为更优解,所以维护下凸壳可以找到最优解。
WQS二分 套上 斜率优化
关于WQS二分详情见"附1:WQS二分简述"。这里如果一个斜率优化限制转移 次,可以考虑使用WQS二分,这里只需要将 计算的式子套上斜率优化即可,并且注意这时的转移方程应该是 。算法所以主体是WQS二分,斜率优化。
例题
请读者按照顺序做,层层递进的题目编排。
题解在"附2:题目浅析"中。
谢谢你,读到这里。
本文同步自洛谷专栏,保留原始正文与发布时间。在洛谷查看原文 ↗